Orientación
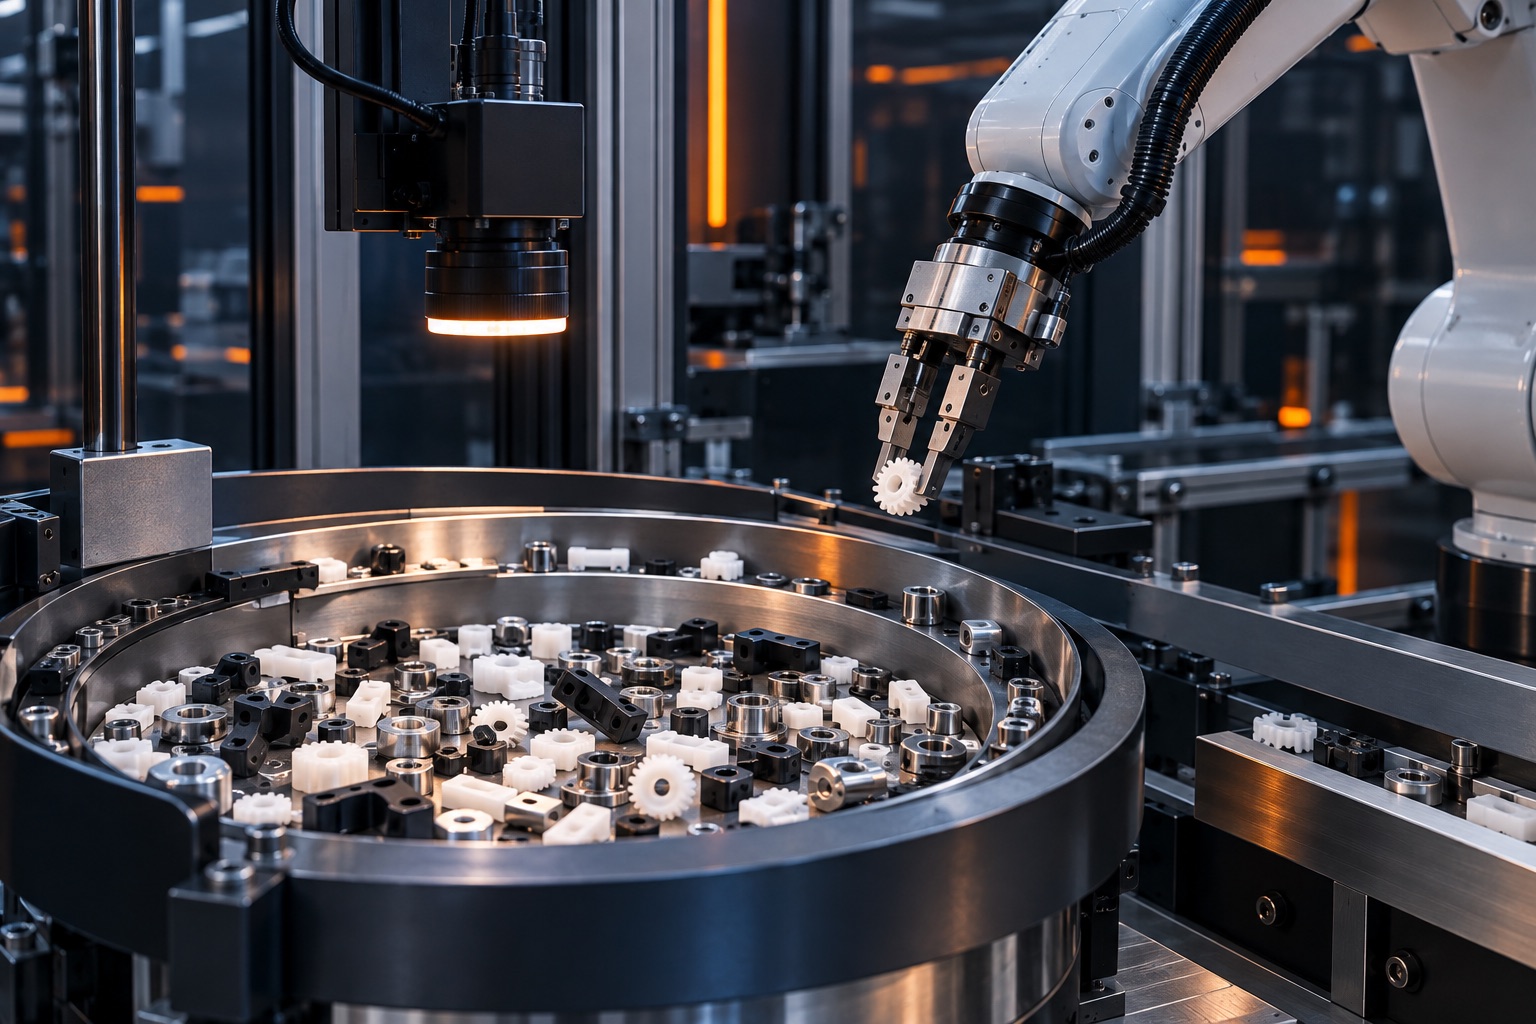
Alimentadores flexibles que redistribuyen piezas dentro del campo de visión.
NEXOFEED / industrias
Presentación flexible y localización por visión para robots, cobots y celdas de ensamble con cambios frecuentes.
Presentación flexible y localización por visión para robots, cobots y celdas de ensamble con cambios frecuentes.
01 / CONTEXTO
Las celdas robotizadas necesitan una presentación repetible y coordenadas confiables para reducir tomas fallidas.
Cuando hay múltiples referencias, una pista mecánica dedicada para cada producto puede aumentar tiempos y costos de cambio.
La cámara, iluminación, superficie del alimentador y trayectoria del robot deben diseñarse como un solo sistema.
La capacidad real depende del tiempo de dispersión, adquisición de imagen, cálculo, toma y reposición de piezas.
02 / PIEZAS Y DATOS
01Geometría y tolerancias
02Material y acabado
03Orientación de entrega
04Cadencia requerida
05Autonomía de tolva
06Interfaz con la línea
03 / ESTRATEGIA
Alimentadores flexibles que redistribuyen piezas dentro del campo de visión.
Cámaras e iluminación seleccionadas según contraste, acabado y geometría.
Recetas para gestionar familias de piezas y cambios de referencia.
Comunicación de coordenadas y estados con robots, cobots y PLC.
04 / EQUIPOS
Ejemplos reales del catálogo que muestran distintos enfoques para esta industria.
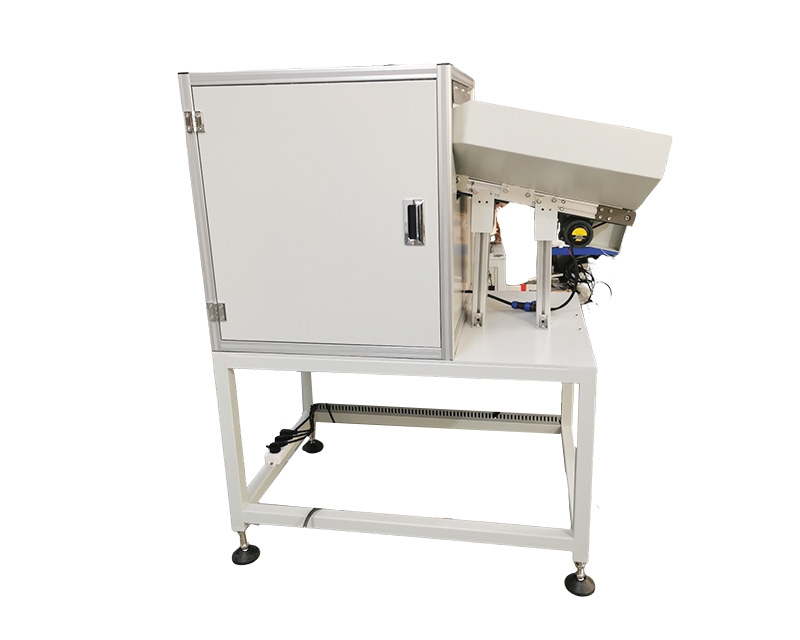
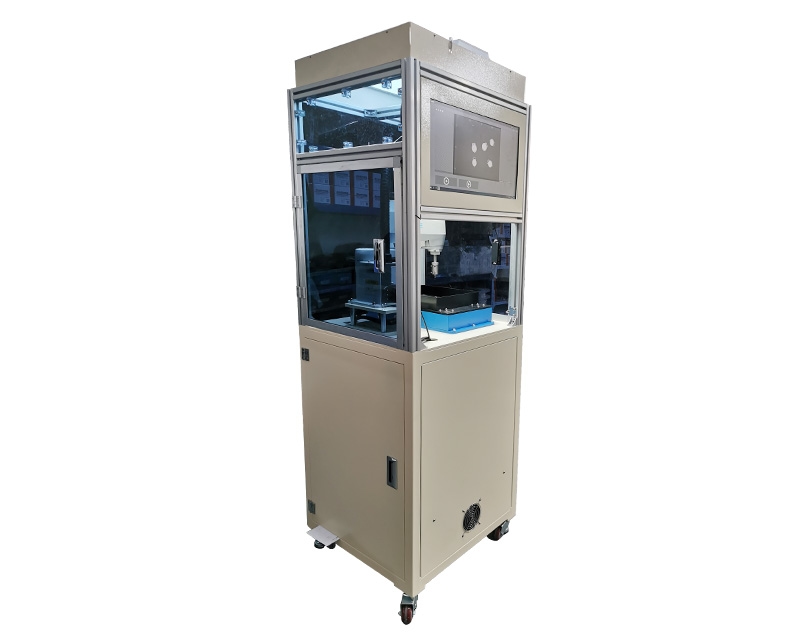
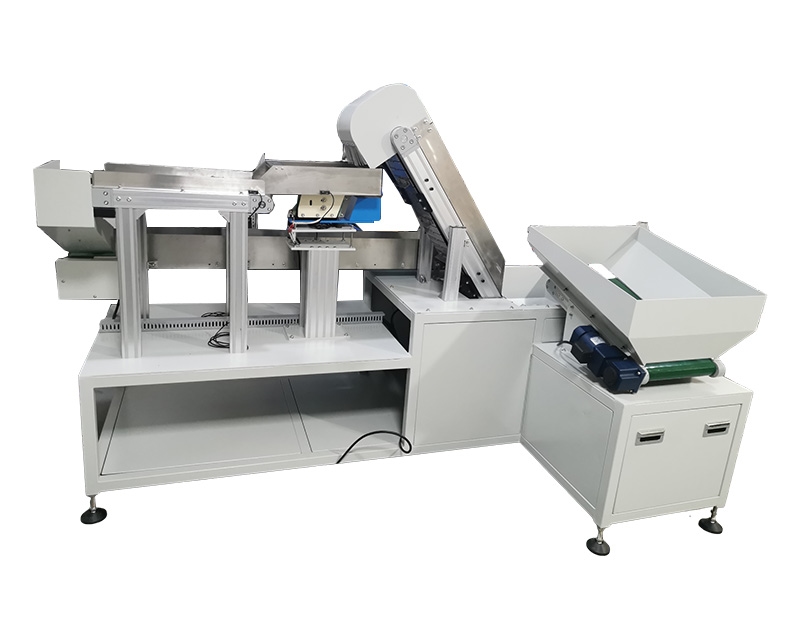
Envíenos fotos, dimensiones, orientación y cadencia. Le responderemos con las siguientes preguntas técnicas.
Solicitar cotización